
หลักการ สถานการณ์ และความเหมาะสม
การติดตามลานใช้ภาพระบุวัตถุและตำแหน่งในแผนที่เพื่อช่วยค้นหาและวางแผน ต้องแยกตำแหน่งล่าสุดที่เห็นกับตำแหน่งปัจจุบันที่ยังยืนยันได้ การหายหลังตู้หรือมุมอับไม่ควรถูกตีความว่าวัตถุออกจากลานแล้ว
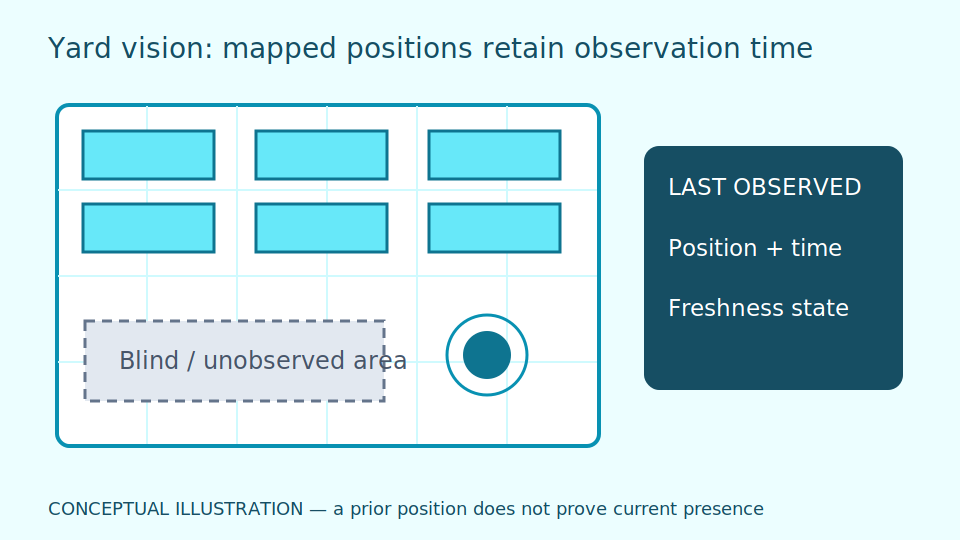
แผนที่ลานเปรียบเหมือนสมุดตำแหน่งที่บอกเวลาอัปเดต หากเห็นตู้ตอนเช้าแล้วกล้องถูกบัง ตำแหน่งนั้นเป็นตำแหน่งล่าสุด ไม่ใช่หลักฐานว่าตู้ยังอยู่จนถึงบ่าย tracking คือการเชื่อมวัตถุระหว่างภาพ trajectory คือเส้นทางที่เห็นตามเวลา ผู้อ่านควรใช้ข้อมูลเพื่อช่วยค้นและประสานงาน ไม่ใช้ภาพแผนที่ยืนยันพื้นที่โล่งสำหรับเคลื่อนเครื่องจักร
ID switch คือการสลับรหัสติดตามระหว่างวัตถุที่คล้ายกัน โดยเฉพาะตู้ซ้อนหรือข้ามกล้อง การเพิ่มกล้องลดจุดอับบางส่วนแต่เพิ่มภาระสอบเทียบและเชื่อมตัวตนวัตถุ ควรมีสถานะไม่แน่ใจและวิธีกระทบยอดกับบันทึกย้ายที่เจ้าหน้าที่ตรวจแล้ว ไม่ยึดรหัสติดตามเป็นรหัสตู้จริงโดยอัตโนมัติ และไม่ต่อเส้นคาดผ่านจุดอับให้ดูเหมือนข้อมูลวัด
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
ตัวอย่างเชิงออกแบบ
ตัวอย่างเชิงออกแบบ: แผนที่แสดงตู้พร้อมเวลาที่เห็นล่าสุดและสถานะไม่แน่ใจหลังรถยกเคลื่อนผ่าน จุดที่ภาพไม่ครอบคลุมให้เจ้าหน้าที่ตรวจและอัปเดต ไม่เติม trajectory ที่โมเดลคาดเป็นหลักฐานจริง
สถานการณ์สมมติ: บันทึกหน้างานระบุว่าตู้ย้ายแล้ว แต่กล้องล่าสุดยังแสดงตำแหน่งเดิม ผู้ดูแลควรเห็นข้อขัดแย้งและเวลาแต่ละแหล่ง ไม่ให้ข้อมูลที่ได้รับทีหลังทับข้อมูลที่เกิดทีหลังโดยไม่ดูเวลา เลือกส่งคนตรวจตามขั้นตอนพื้นที่หรือรอหลักฐานมุมอื่น ไม่สั่งเครื่องไปตำแหน่งที่ยังไม่ยืนยัน
ทางเลือกคือเพิ่มกล้องในจุดค้นบ่อยหรือใช้บันทึกย้ายร่วมกับภาพ วิธีแรกเพิ่มความครอบคลุมแต่ยังมีการบัง วิธีหลังต้องดูคุณภาพบันทึกและการส่งช้า ใช้ข้อมูลย้อนหลังและสถานการณ์จำลองทดสอบ ID สลับ ไม่จัดรถหรือคนให้เข้าใกล้กันเพื่อสร้างเหตุ และคงมาตรการจราจรของลานเป็นหลัก
ข้อมูลนำเข้าและเงื่อนไขเริ่มต้น
ใช้ผังลาน พิกัดกล้อง ขอบเขตจุดอับ รายการวัตถุ และ event การเคลื่อนย้าย เตรียมข้อมูลหลายสภาพอากาศพร้อม ground truth จากการสำรวจที่มีเวลา
ground truth คือข้อมูลอ้างอิงที่คนยืนยันในเวลาที่ระบุ ไม่ใช่ตำแหน่งที่โมเดลคาด เก็บรหัสตู้ต่างจากรหัสติดตาม และบันทึกฉบับผังเมื่อมีการเปลี่ยนช่องหรือตำแหน่งกล้อง
ผลควรมีตำแหน่งล่าสุด เวลา แหล่งที่เห็น และสถานะยืนยันหรือไม่แน่ใจ พร้อมพื้นที่นอกกล้อง ข้อมูลบุคคลและการเคลื่อนไหวรถควรจำกัดตามวัตถุประสงค์ลาน ไม่ใช้สร้างโปรไฟล์คนขับเกินจำเป็น
ขั้นตอนทดลองและเชื่อมงาน
- 1สอบเทียบตำแหน่งกล้องกับแผนที่และระบุพื้นที่ไม่เห็น
- 2ติดตามวัตถุพร้อมความเชื่อมั่นและจัดการ ID เปลี่ยน
- 3กระทบยอดตำแหน่งกับบันทึกหน้างานและส่งข้อขัดแย้งให้คนตรวจ
การประเมินและเกณฑ์ตรวจรับ
วัดความถูกต้องตำแหน่ง เวลา stale และ ID switch รายพื้นที่ ตรวจเมื่อรถบังกล้องและฝนตก เกณฑ์ต้องรวมเวลาค้นหาข้อขัดแย้งและสัดส่วนพื้นที่ที่ไม่ครอบคลุม ไม่สรุปจาก tracking score เพียงตัวเดียว
stale คือเก่าเกินเกณฑ์งาน ต้องตรวจว่าจอเปลี่ยนสถานะเมื่อข้อมูลขาดแม้จุดบนแผนที่ยังอยู่ ตรวจชุดที่มีวัตถุคล้ายกันและการย้ายข้ามกล้อง เพื่อเห็นปัญหาจับคู่ที่คะแนนตรวจพบอาจไม่แสดง
ให้เจ้าหน้าที่ตามข้อขัดแย้งจากแผนที่ถึงภาพและบันทึกย้ายได้ ตรวจผลแก้ย้อนหลังและจำนวนวัตถุรวม ไม่ผ่านงานเพียงเพราะค้นตำแหน่งได้ในตัวอย่างที่มุมกล้องชัดทั้งหมด
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
กรณีล้มเหลวและข้อจำกัด
ตู้ซ้อนและกล้องต่างมุมทำให้สับสนตัวตนวัตถุ ตำแหน่งที่คาดไม่ได้รับรองพื้นที่โล่งสำหรับการเคลื่อนเครื่องจักร และข้อมูลลานไม่ใช่ระบบป้องกันการชน ต้องคงมาตรการจราจรและคนตรวจหน้างาน
ฝน แสงกลางคืน และการจัดลานใหม่อาจเปลี่ยนผล ต้องทบทวนพิกัดและภาพอ้างอิง ไม่ใช้การเชื่อมเครือข่ายสำเร็จเป็นหลักฐานว่าทุกพื้นที่มองเห็นหรือทุกตำแหน่งสด
การเสนอค้นหรือวางแผนอัตโนมัติในอนาคตต้องมีหลักฐานเฉพาะ ไม่อ้างว่ามีระบบควบคุมลานหรือรับประกันพื้นที่ปลอดภัยแล้ว และไม่ใช้ตำแหน่งภาพเป็นหลักฐานความผิดของผู้ปฏิบัติงานโดยไม่มีคนตรวจ
รายการตรวจสอบก่อนใช้งาน
- ตำแหน่งล่าสุดแสดงอายุข้อมูลหรือไม่
- จุดอับมีขอบเขตที่ผู้ใช้เห็นหรือไม่
- การเปลี่ยน ID มีวิธีกระทบยอดหรือไม่