
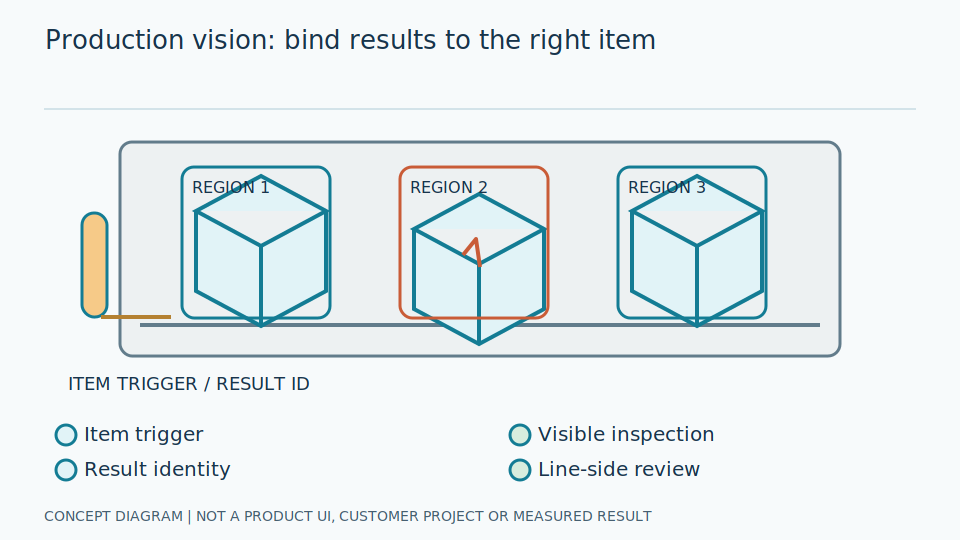
ระดับเนื้อหา: Overview / Implementation considerations
หลักการและการเลือกใช้
AI บนสายการผลิตต้องสัมพันธ์กับ trigger ตำแหน่งชิ้นงาน และจังหวะ actuator เวลาตรวจเสร็จไม่เท่ากับเวลาคัดแยกจริง การตัดสินคุณภาพต้องแยกจากระบบ safety ที่ออกแบบอิสระ
Trigger คือสัญญาณเริ่มตรวจ ส่วน actuator คืออุปกรณ์ที่กระทำตามคำสั่ง เช่น ชุดคัดแยก การอ่านภาพถูกยังไม่พอหากผลไปถึงหลังชิ้นงานผ่านจุดคัดแล้ว PLC เป็นตัวควบคุมที่ต้องได้รับผลของชิ้นงานถูกตัว จึงต้องมองเวลาและการจับคู่พร้อมกัน ไม่คิดว่าตัวเลขความแม่นยำของภาพรับรองการคัดแยกบนสายพานจริงซึ่งมีขั้นเคลื่อนและยืนยันการกระทำเพิ่ม
วิศวกรกำหนด timing budget หรือกรอบเวลาของทุกขั้นจากการถ่าย ประมวลผล ส่ง และตอบรับตามระยะกับความเร็วที่อนุญาต Handshake คือกติกาส่งและยืนยันข้อมูล ส่วน sequence ID ใช้ผูกเหตุของชิ้นงานเดียวกัน ต้องนิยามสถานะผลไม่พร้อมและหมดเวลาให้ผู้รวมระบบตรวจ ไม่ให้ผลที่ช้าของชิ้นก่อนถูกใช้กับชิ้นถัดไป และไม่ใช้วงจรตรวจคุณภาพแทนวงจร safety ที่ประเมินแยก
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
ตัวอย่างในบริบทอุตสาหกรรม
ตัวอย่างเชิงออกแบบ: กล้องตรวจชิ้นงานเมื่อรับ trigger แล้วส่งผลพร้อม sequence ID ให้ PLC ก่อนจุด reject โดย PLC ยืนยันว่าชิ้นงานใดถูกคัดจริง
สมมติผลตรวจชิ้นหนึ่งมาช้าและชิ้นถัดไปถึงจุดคัดแล้ว หากคำสั่งไม่มีตัวระบุ อาจคัดชิ้นถัดไปทั้งที่ภาพแรกถูก การออกแบบควรให้ปลายทางตรวจตัวระบุและขอบเขตเวลา พร้อมสถานะที่ต้องดำเนินตามขั้นตอนงานเมื่อผลไม่ทัน ไม่แนะนำให้ระบบเดาหรือใช้ผลล่าสุดโดยอัตโนมัติ เพราะความผิดเกิดที่การจับคู่แม้ตัวจำแนกภาพทำงานตามคำตอบได้ดี
วิศวกรเริ่มตรวจด้วยสัญญาณและข้อมูลจำลองในเส้นทางที่ไม่กระทำต่อเครื่องจักร แล้ว commissioning หรือยืนยันความพร้อมตามแผนที่ผู้รับผิดชอบอนุมัติ ใช้ชิ้นงานอ้างอิงและวิธีปลอดภัยตรวจการตอบรับ โดยไม่สร้างการหยุดหรือ trigger ขาดบนงานจริงเอง ต้องทดสอบการอ่าน sequence และการยืนยันคัดจริง ไม่มองเพียงคำสั่งที่ส่งว่าเป็นหลักฐานว่า actuator ทำถูกแล้ว
ขั้นตอนศึกษาและทดลอง
- 1 ทำ timing budget จากความเร็วสายพานและระยะถึงจุดคัด
- 2 ตกลง handshake timeout และสถานะ no-result กับผู้รวมระบบ
- 3 commission ด้วยชิ้นงานอ้างอิงและทดสอบหยุดสายพานหรือ trigger ขาด
วิธีประเมินและนิยามผล
วัด deadline miss การจับคู่ผลกับชิ้นงานผิด และ reject feedback คู่ miss/false reject ของ AI ทดสอบหลายความเร็วไม่ใช่เฉพาะ inference แบบภาพนิ่ง
Deadline miss คือผลไม่พร้อมภายในเวลาที่นิยาม ส่วน false reject คือคัดชิ้นดีตามเกณฑ์งานผิด ต้องแยกความผิดของภาพจากความผิดของการส่งและการกระทำ พร้อมจำนวนชิ้นเริ่มต้นและจำนวนที่ยืนยันปลายทาง ไม่ใช้คะแนนภาพนิ่งหรือจำนวนคำสั่งคัดแทนจำนวนคัดถูกจริง และต้องบอกขอบเขตความเร็วและเงื่อนไขที่ผ่านการตรวจตามแผน
วิศวกรตรวจเวลาทุกขั้นกับ sequence ID ในสภาพทดสอบที่อนุมัติ รวมข้อมูลซ้ำ สัญญาณขาด และผลที่มาหลัง timeout ตรวจการกลับทำงานเมื่อระบบฟื้นโดยไม่ใช้คิวเก่ากับชิ้นใหม่ หากใช้ OPC UA ให้ตรวจความหมายข้อมูลและการตอบรับตามการออกแบบ ไม่ถือว่าการใช้ข้อกำหนดการสื่อสารนั้นรับรองความปลอดภัยของการคัดแยก และเก็บหลักฐานสำหรับทบทวนการจับคู่จริง
ข้อจำกัดและกรณีผิดพลาด
queue ที่ล่าช้าอาจทำให้คัดชิ้นถัดไป แม้ผลภาพถูก การต่อระบบจริงต้องมีวิศวกรผู้รับผิดชอบและการประเมินความเสี่ยงหน้างาน
งานบนสายพานมีความไม่แน่นอนจากตำแหน่ง ความเร็ว และการตอบของอุปกรณ์ซึ่งไม่อยู่ในโมเดลภาพ การเพิ่มความเร็วคำนวณช่วยบางส่วนแต่ไม่แก้สัญญาณผิดตัวหรืออุปกรณ์ไม่ตอบ ต้องมีข้อมูล feedback และทางจัดการผลไม่ทันที่เหมาะกับกระบวนการ ไม่แนะนำให้ปิดการป้องกันหรือทำการทดลองการคัดในสภาพเสี่ยงเพื่อพิสูจน์ว่าระบบอ่านภาพได้
การเพิ่มจุดตรวจและการยืนยันช่วยลดข้อผิดจับคู่บางแบบแต่เพิ่มภาระเชื่อมต่อและดูแล ต้องมีผู้รับผิดชอบการอนุมัติและขอบเขตหยุดใช้งานเมื่อข้อมูลไม่ครบ บทความนี้เป็นแนวทางบูรณาการ ไม่ยืนยันการรองรับ PLC actuator หรือ protocol ของผลิตภัณฑ์ในปัจจุบัน และการอ้างมาตรฐานสื่อสารหรือเอกสาร OT เป็นการใช้แนวทางออกแบบ ไม่ใช่การรับรองวงจร safety หรือผลผลิตหน้างาน
รายการตรวจสอบก่อนนำไปใช้
- sequence ID ตลอดทางหรือไม่
- timeout แล้วระบบทำอะไร
- มีหลักฐานยืนยัน reject และเกณฑ์ commissioning หรือไม่