
หลักการ สถานการณ์ และความเหมาะสม
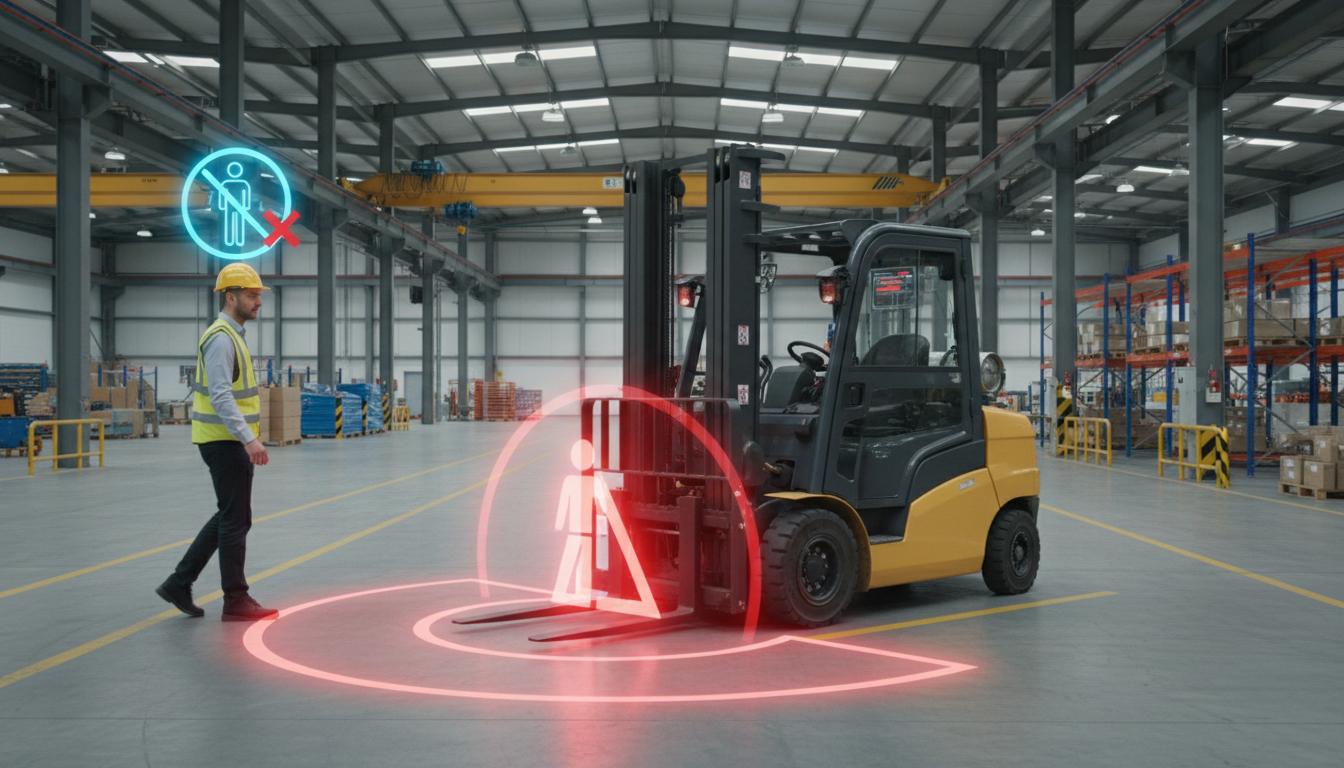
ภาพติดตามรถยกและคนช่วยทบทวนการใช้พื้นที่และเหตุเข้าใกล้ แต่ระยะบนภาพไม่ใช่ระยะจริงจนกว่าจะสอบเทียบ ข้อมูลนี้เป็นตัวช่วยจัดการการจราจร ไม่ใช่ระบบหยุดรถหรือรับรองการหลีกเลี่ยงการชน
รถยกมีส่วนยื่นและพื้นที่บังที่ภาพด้านเดียวอาจไม่เห็น จุดบนภาพที่ใกล้กันอาจอยู่คนละระดับหรือห่างกันจริง trajectory คือเส้นทางที่ติดตามจากหลายช่วงเวลา ไม่ใช่การทำนายว่าคนจะเดินไปไหน ผู้อ่านควรใช้ผลเพื่อถามว่าพื้นที่ใดมีการใช้งานร่วมบ่อย และมาตรการแยกทางเพียงพอหรือไม่ ไม่ใช้ระยะภาพตัดสินว่าใครทำผิดหรือมีเจตนาเสี่ยง
การสอบเทียบพื้นช่วยแปลงตำแหน่งเป็นหน่วยจริงแต่ต้องตรวจกล้องขยับและพื้นที่ลาดเอียง การตั้งเขตเตือนกว้างช่วยไม่พลาดเหตุแต่เพิ่มเหตุจากการเดินปกติ ให้ผู้ดูแลจราจรเลือกตามผังและบริบท พร้อมทบทวนเวลาแหล่งภาพและความล่าช้า การวิเคราะห์ย้อนหลังมีประโยชน์ต่อการปรับพื้นที่ แม้ไม่เหมาะกับการสั่งหยุดรถทันที ซึ่งต้องเป็นงานป้องกันที่ออกแบบแยก
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
ตัวอย่างเชิงออกแบบ
ตัวอย่างเชิงออกแบบ: สรุปเหตุเข้าเขตทางข้ามเพื่อให้ผู้ดูแลปรับผังทางเดินและรอบการขนส่ง เหตุที่อาจเป็นการเข้าใกล้ต้องตรวจวิดีโอและบริบทก่อน ไม่กำหนดความผิดของคนขับหรือคนเดินจากระยะภาพ
สถานการณ์สมมติ: ภาพเสนอเหตุที่ทางแยกซ้ำในช่วงส่งสินค้า ผู้ตรวจควรดูว่าเป็นการข้ามตามสัญญาณหรือมีจุดอับที่ผังเดิมไม่แก้ ทางเลือกคือแยกเวลาเคลื่อนของกับคนหรือปรับทางเดิน การแยกเวลามีภาระจัดตาราง ส่วนปรับผังต้องตรวจทางหนีและงานอื่นร่วม ไม่เพิ่มเส้นบนจอแล้วถือว่าความเสี่ยงลดจริง
ใช้วิดีโอที่ได้รับอนุญาตและข้อมูลจำลองอธิบายเหตุ ให้ผู้ดูแลกับผู้ปฏิบัติงานทบทวนร่วมกันโดยไม่สร้างข้อกล่าวหา การทดสอบระยะใช้วัตถุอ้างอิงและขั้นตอนปลอดภัย ห้ามให้คนเดินเข้าใกล้รถที่เคลื่อนเพื่อทำเหตุทดสอบ หากเสนอแจ้งเตือนในอนาคตยังต้องคงมาตรการรั้ว ทางเดิน และการฝึกเป็นหลัก
ข้อมูลนำเข้าและเงื่อนไขเริ่มต้น
ต้องมีผังทางเดิน จุดอับ ความเร็วใช้งานจริง ระบบพิกัด และขอบเขตกล้อง พร้อมนโยบายความเป็นส่วนตัวที่ไม่ติดตามตัวบุคคลข้ามพื้นที่โดยไม่จำเป็น
บันทึกตำแหน่งกล้อง ความสูง พื้นที่ลาด และส่วนที่มองไม่เห็น เก็บข้อมูลความเร็วจากแหล่งที่อนุญาต ไม่ทดลองให้ขับเร็วเกินขอบเขตเพื่อสร้างตัวอย่าง และจำกัดภาพบุคคลตามวัตถุประสงค์พื้นที่
ผลควรระบุเขต เวลา เส้นทางที่เห็นจริง และช่วงบัง พร้อมสถานะระยะไม่แน่ใจ ไม่มีคะแนนความผิดหรือทักษะคนขับ ข้อมูลที่คาดต่อจากจุดอับต้องแยกจากตำแหน่งที่สังเกตได้
ขั้นตอนทดลองและเชื่อมงาน
- 1ประเมินความเสี่ยงและกำหนดพื้นที่ร่วมกับผู้ดูแลการจราจร
- 2สอบเทียบพื้นและติดตาม trajectory พร้อมสถานะการบัง
- 3ให้คนทบทวนเหตุและใช้ผลปรับมาตรการแยกคนกับรถเป็นหลัก
การประเมินและเกณฑ์ตรวจรับ
ตรวจเหตุที่พลาดและ false alarm รายจุดอับ วัดความผิดพลาดระยะจริงเมื่อมีข้อมูลอ้างอิง ทดสอบกลางคืนและการบังโดยไม่สร้างสถานการณ์เสี่ยงจริง รวมความล่าช้าตั้งแต่ภาพถึงการแจ้งเตือน
ตรวจเหตุเป็นครั้งต่อช่วงการผ่าน ไม่ให้หลายเฟรมเพิ่มจำนวนเหตุเดียว ตรวจความถูกต้องของตำแหน่งและการเปลี่ยน ID แยกจากผลเข้าเขต เพราะติดตามผิดตัวอาจทำให้คำเตือนผิดแม้กรอบตรวจพบดี
ให้ผู้ดูแลทบทวนช่วงที่ไม่เตือนด้วยเพื่อเห็นเหตุพลาด พร้อมตรวจขอบเขตกล้องบนผัง รายงานพื้นที่ไม่ครอบคลุมและภาระคนตรวจ ไม่สรุปอัตราลดการชนจากคะแนนวิดีโอที่ไม่ใช่ผลวัดภาคสนาม
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
กรณีล้มเหลวและข้อจำกัด
วัตถุต่างระดับ การบัง และการสั่นกล้องทำให้ระยะผิด ระบบภาพทั่วไปไม่เป็น collision avoidance ที่รับรอง และไม่แทนรั้ว ทางแยก กระจก การจำกัดความเร็ว หรือการฝึกคนขับ ต้องให้มนุษย์ทบทวนทุกข้อสรุปเกี่ยวกับเหตุ
การมองเห็นคนไม่ได้ยืนยันว่าผู้ขับเห็นคน และระยะปลอดภัยขึ้นกับโหลด ความเร็ว และสถานที่ บทความไม่ให้ระยะสากลหรือคำอนุญาตให้ขับต่อเมื่อไม่มีเตือน ต้องใช้การประเมินความเสี่ยงจริง
การเก็บประวัติต้องไม่สร้างโปรไฟล์บุคคลเกินจำเป็นหรือใช้ลงโทษอัตโนมัติ แนวทางจราจรเป็นกรอบศึกษา ไม่ใช่การรับรองระบบหลีกเลี่ยงชนหรือคำอ้างว่ามีการควบคุมรถติดตั้งแล้ว
รายการตรวจสอบก่อนใช้งาน
- ระยะอ้างอิงเป็นหน่วยจริงไม่ใช่พิกเซลหรือไม่
- ไม่ทดสอบโดยให้คนเข้าใกล้รถที่กำลังเคลื่อนหรือไม่
- เหตุมีผู้ตรวจและไม่มีการลงโทษอัตโนมัติหรือไม่