
ระดับเนื้อหา: Overview / Implementation considerations
หลักการและการเลือกใช้
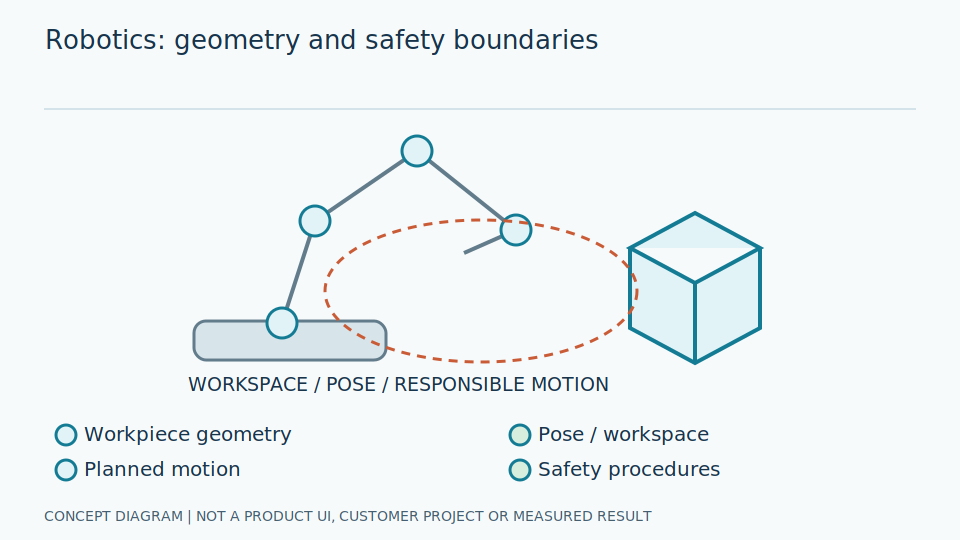
Robotics แยก perception เพื่อรับรู้ planning เพื่อเลือกเส้นทาง และ control เพื่อขับเคลื่อน ต้องแปลงพิกัดกล้องกับหุ่นยนต์อย่างถูกต้อง และมี safety ที่อิสระจากการทำนายภาพ
Perception คือการประมาณสิ่งที่อยู่รอบ เช่น ตำแหน่งชิ้นงาน Planning เลือกวิธีไปถึงเป้าหมาย ส่วน control ทำให้อุปกรณ์เคลื่อนตามข้อกำหนด ผลภาพจึงเป็นข้อมูลขั้นหนึ่ง ไม่ใช่คำสั่งที่ปลอดภัยครบทุกด้าน Cell คือพื้นที่ทำงานที่ต้องประเมินคน อุปกรณ์ และข้อจำกัดร่วม การพบชิ้นงานถูกในภาพไม่ได้รับรองว่าจุดจับหรือเส้นทางจะเหมาะสมเมื่อชิ้นงานและกล้องเคลื่อนไหวต่อ
วิศวกรกำหนดกรอบพิกัด หน่วย และเวลาในทุกขั้น Hand-eye calibration เป็นการหาความสัมพันธ์กล้องกับหุ่นยนต์ตามรูปแบบติดตั้ง ต้องตรวจพารามิเตอร์และความไม่แน่นอนสะสมก่อนส่งตำแหน่ง Planner ต้องได้รับสถานะข้อมูลไม่พอหรือนอกขอบเขต ไม่ใช้คะแนนความมั่นใจแทน interlock หรือข้อป้องกันอิสระ การเชื่อม ROS เป็นวิธีจัดข้อมูลและพิกัด ไม่ใช่การรับรองความปลอดภัยของระบบจริง
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
ตัวอย่างในบริบทอุตสาหกรรม
ตัวอย่างเชิงออกแบบ: vision เสนอตำแหน่งชิ้นงานให้ planner ใน cell ที่ประเมินความเสี่ยงแล้ว หากตำแหน่งไม่แน่นอนต้องหยุดส่งคำสั่งตามนโยบาย ไม่ใช้ confidence ของโมเดลแทนระบบป้องกัน
สมมติภาพแสดงชิ้นงานตำแหน่งหนึ่ง แต่ผลประมวลผลมาถึงหลังชิ้นงานเลื่อนไป ตำแหน่งที่ถูกตอนถ่ายอาจใช้ไม่ได้ตอนเคลื่อน ต้องตรวจอายุข้อมูลและกติกายืนยัน ไม่สรุปว่าเพิ่มความแม่นยำภาพแก้ปัญหาทั้งหมด หากสิ่งบังทำให้จุดจับไม่เห็น ควรส่งสถานะปฏิเสธตามแผน ไม่เติมตำแหน่งที่คาดแล้วใช้กับอุปกรณ์จริงเพื่อทดลองว่าจับได้หรือไม่
วิศวกรเริ่มด้วย simulation และข้อมูลอ้างอิงที่ไม่สั่งหุ่นยนต์จริง ตรวจการแปลงพิกัดและจุดที่สัมพันธ์กับชิ้นงาน ก่อน commissioning ตามแผนผู้รวมระบบที่อนุมัติ การทดสอบ cell ต้องอยู่ในข้อจำกัดความเร็ว พื้นที่ และ interlock ที่ผู้รับผิดชอบกำหนด ไม่ปรับหรือข้ามการป้องกันเพื่อเก็บภาพหรือทดสอบ planner พร้อมบันทึกผลตำแหน่ง เวลา และเหตุที่ไม่ส่งคำสั่งให้ตรวจย้อนหลังได้
ขั้นตอนศึกษาและทดลอง
- 1 กำหนดกรอบพิกัดและทำ hand-eye calibration โดยผู้เชี่ยวชาญ
- 2 ทดสอบ perception/planning ใน simulation และขอบเขตควบคุมที่อนุมัติ
- 3 commission ร่วมกับผู้รวมระบบพร้อมข้อจำกัดความเร็ว พื้นที่ และ interlock
วิธีประเมินและนิยามผล
วัด pose error และ task success พร้อมเหตุปฏิเสธ การชนใน simulation และความคลาดสะสมจาก calibration ไม่ใช้ object AP แทนความแม่นยำจุดจับ
Pose error ต้องบอกหน่วยตำแหน่งและมุมในกรอบที่กำหนด ส่วน task success ต้องนิยามสิ่งที่ถือว่าทำสำเร็จและสิ่งที่ปฏิเสธ การตรวจกรอบด้วย AP บอกตำแหน่งคร่าว ไม่ยืนยันจุดจับหรือแรงที่เหมาะสม ต้องประเมินขั้นตามงานแยก พร้อมความไม่แน่นอนจากพิกัดและเวลาที่สะสม การดูจำนวนทำสำเร็จเพียงอย่างเดียวอาจซ่อนกรณีที่ระบบไม่ยอมรับซึ่งมีภาระงานจริง
วิศวกรตรวจ perception และ planning ในแบบจำลองกับกรณีอิสระตามแผน แล้วให้ผู้รับผิดชอบพิจารณาการตรวจจริงที่ปลอดภัย ตรวจ invalid input หน่วยผิด และข้อมูลเก่าโดยไม่กระทำต่อเครื่องจักร พร้อมการฟื้นที่ไม่ใช้คำสั่งค้าง การอ้าง tf2 หรือเอกสาร OT เป็นแนวพิกัดและความเสี่ยง ไม่ใช่หลักฐาน safety validation หรือความสามารถจับและเคลื่อนที่ปัจจุบันของผลิตภัณฑ์
ข้อจำกัดและกรณีผิดพลาด
สิ่งกีดขวางที่กล้องไม่เห็น การเลื่อนชิ้นงาน และ latency ทำให้ตำแหน่งใช้ไม่ได้ ROS หรือ AI library ไม่ใช่ใบรับรองความปลอดภัยของ cell
ระบบภาพมีพื้นที่ที่ไม่เห็นและรายละเอียดที่หาย ต้องไม่ตีความว่ากรอบว่างหมายถึงเส้นทางปลอดภัย การวางกล้องเพิ่มอาจช่วยบางจุดแต่เพิ่มการจัดพิกัดและเวลา ส่วนแบบจำลองเส้นทางยังขึ้นกับข้อมูลวัตถุและข้อจำกัดที่ป้อน ต้องมีระบบ safety อิสระและผู้รับผิดชอบประเมิน ไม่ทดลองทำให้ชนหรือย้ายข้อป้องกันบนหุ่นยนต์จริงเพื่อสำรวจข้อจำกัดของโมเดลภาพ
การรวม perception planning และ control เพิ่มความซับซ้อนและภาระทดสอบ การเลือกระดับอัตโนมัติต้องสัมพันธ์กับความเสี่ยง ไม่ใช้คำว่า AI ควบคุมเป็นคำรับรอง ตัวอย่างนี้เป็นแนวคิดบูรณาการ ไม่ยืนยันการรองรับ ROS หุ่นยนต์ หรือการสั่งงานปัจจุบันของผลิตภัณฑ์ และผลใน simulation ไม่ขยายเป็นผลปลอดภัยใน cell จริง ต้องมีขั้นตรวจรับ การบำรุง และการอนุมัติของผู้เชี่ยวชาญตามงาน
รายการตรวจสอบก่อนนำไปใช้
- พิกัด หน่วย และเวลาตรงกันหรือไม่
- invalid perception ถูกปฏิเสธหรือไม่
- มีผู้รับผิดชอบ risk assessment และ safety validation หรือไม่