
หลักการ สถานการณ์ และความเหมาะสม
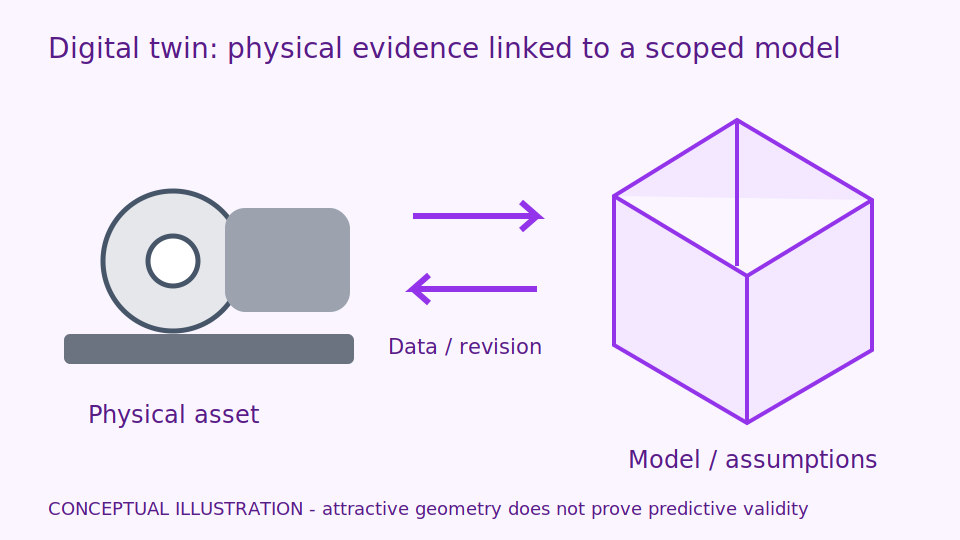
Digital Twin คือแบบจำลองที่เชื่อมกับข้อมูลสินทรัพย์ตามวัตถุประสงค์ที่กำหนด ไม่ใช่เพียงภาพสามมิติ ต้องระบุว่าจำลองเรขาคณิต สถานะ หรือพลวัต และผลใดที่ยังอยู่นอกขอบเขตการสอบเทียบ
ผู้อ่านอาจนึกถึงแผนที่ที่มีข้อมูลจากสถานที่จริง แต่แบบจำลองต้องบอกด้วยว่าส่วนใดเห็นจากเครื่องมือและส่วนใดคำนวณขึ้น เรขาคณิตบอกขนาดและตำแหน่ง พลวัตบอกการเปลี่ยนตามเวลา แบบจำลองเพื่อค้นหาอุปกรณ์จึงไม่จำเป็นต้องคำนวณการไหลได้ การกำหนดคำถามก่อนช่วยหลีกเลี่ยงการลงทุนในภาพที่ดูสมจริงแต่ตอบงานที่ต้องการไม่ได้
พารามิเตอร์คือค่าที่กำหนดพฤติกรรมแบบจำลอง เช่น พื้นที่หน้าตัดถัง residual คือความต่างระหว่างค่าคาดกับค่าที่วัด ต้องแยกความผิดพลาดจากแบบจำลองและจากเซนเซอร์ การเพิ่มความซับซ้อนอาจลดความต่างในข้อมูลเดิมแต่เพิ่มภาระดูแลและเสี่ยงปรับตามสัญญาณรบกวน ควรเลือกแบบง่ายที่ตอบคำถามได้และให้วิศวกรทบทวนสมมติฐานก่อนขยายขอบเขต
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
ตัวอย่างเชิงออกแบบ
ตัวอย่างเชิงออกแบบ: แบบจำลองถังรับระดับและอัตราไหลเพื่อประมาณเวลาถึงขีดจำกัด เมื่อข้อมูลระดับขาดให้แสดงช่วงคาดการณ์พร้อมความไม่แน่นอน ไม่แสดงภาพเคลื่อนไหวราบรื่นที่ชวนให้คิดว่ายังมีการวัดจริง
ตัวเลขสมมติ: ถังมีพื้นที่หน้าตัดคงที่ 10 ตารางเมตร น้ำเข้า 2 และออก 1 ลูกบาศก์เมตรต่อนาที ระดับจึงเพิ่ม 0.1 เมตรต่อนาที หากเหลืออีก 0.5 เมตรถึงขีดอ้างอิง เวลาประมาณคือ 5 นาที เงื่อนไขนี้ใช้ได้เมื่ออัตราไหลคงที่และไม่มีทางเข้าออกอื่น ไม่ใช่เวลาที่รับประกันสำหรับถังจริง
เมื่อปั๊มเปลี่ยนโหมด ผู้ดูแลควรเลือกหยุดแสดงเวลาประมาณเดิมหรือคำนวณใหม่จากข้อมูลที่ยืนยัน ไม่ใช้ค่าค้างต่อเพราะภาพถังยังเคลื่อนไหวได้ ให้ผู้ควบคุมตรวจผลกับเครื่องมือและบริบทงาน การคาดการณ์มีไว้ช่วยวางแผน ไม่ใช่คำสั่งเปิดปิดหรือแทนวงป้องกันล้นถัง
ข้อมูลนำเข้าและเงื่อนไขเริ่มต้น
ใช้ asset hierarchy รหัสอุปกรณ์ พารามิเตอร์ฟิสิกส์ หน่วย ระบบพิกัด และ time series ที่มีคุณภาพ ระบุเวอร์ชันแบบจำลองและช่วงการทำงานที่มีข้อมูลยืนยัน
asset hierarchy คือโครงสร้างโรงงาน หน่วยผลิต และอุปกรณ์ ช่วยไม่ผูกเซนเซอร์กับถังผิดใบ เก็บแหล่งที่มาของขนาดและวันที่ตรวจยืนยัน ไม่เดารูปทรงจากภาพภายนอกเพียงอย่างเดียว
ผลควรแยกค่าที่วัด ค่าที่คำนวณ และขอบเขตความไม่แน่นอน พร้อมเวอร์ชันพารามิเตอร์ หากข้อมูลไม่พอให้แสดงเหตุผลที่ยังประมาณไม่ได้ เพื่อให้คนเลือกหาหลักฐานเพิ่มแทนเชื่อเลขเดียว
ขั้นตอนทดลองและเชื่อมงาน
- 1นิยามคำถามที่ twin ต้องตอบและสมมติฐานทางฟิสิกส์
- 2ผูก sensor กับ asset และแยกค่าที่วัดจากค่าประมาณ
- 3สอบเทียบด้วยช่วงหนึ่งแล้วตรวจแบบจำลองกับช่วงเดินเครื่องที่กันไว้
การประเมินและเกณฑ์ตรวจรับ
วัด residual ตาม operating mode และช่วงพยากรณ์ ตรวจว่าช่วงความไม่แน่นอนครอบคลุมค่าจริงตามสมควร การตรวจรับต้องประเมินคำถามปลายทาง เช่น เวลาถึงระดับ ไม่ใช่ความสมจริงของภาพสามมิติเท่านั้น
กันข้อมูลคนละช่วงเดินเครื่องจากชุดปรับพารามิเตอร์ ตรวจความผิดพลาดเมื่ออัตราไหลเปลี่ยนและข้อมูลมาช้า รายงานแยกช่วงคาดระยะสั้นกับระยะยาว เพราะความไม่แน่นอนสะสมไม่เท่ากัน
ผู้ทบทวนควรทำซ้ำจากข้อมูลและเวอร์ชันเดียวกันได้ ตรวจว่าหน้าจอไม่ลบป้ายค่าประมาณเมื่อข้อมูลกลับมา และบันทึกกรณีที่แบบจำลองใช้ไม่ได้ไว้เป็นขอบเขต ไม่ตัดออกเพื่อให้ผลรวมดีขึ้น
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
กรณีล้มเหลวและข้อจำกัด
แบบจำลองที่เหมาะในภาวะคงตัวอาจใช้ไม่ได้ช่วงเริ่มเครื่องหรือเหตุฉุกเฉิน การปรับพารามิเตอร์ให้ตรงอดีตไม่ได้รับรองอนาคต การเปลี่ยนเครื่องมือหรืออุปกรณ์ต้องทบทวน mapping และสอบเทียบใหม่
เซนเซอร์สองตัวที่ผิดในทิศเดียวกันอาจทำให้แบบจำลองดูตรงกับข้อมูลแต่ผิดจากสภาพจริง ต้องมีการตรวจอ้างอิงและประวัติเครื่องมือ ไม่ถือว่าความสอดคล้องระหว่างแหล่งเป็นการพิสูจน์อิสระเสมอ
การจำลองสถานการณ์เป็นวิธีศึกษาโดยไม่รบกวนโรงงาน แต่ผลยังต้องผ่านผู้มีหน้าที่ก่อนนำไปเปลี่ยนงานจริง บทความนี้ไม่อ้างว่ามี twin ที่ติดตั้ง ควบคุมกระบวนการ หรือรับรองความปลอดภัยของการทดลองจริง
รายการตรวจสอบก่อนใช้งาน
- วัตถุประสงค์และขอบเขต twin ระบุชัดหรือไม่
- ค่าประมาณมีป้ายต่างจากค่าที่วัดจริงหรือไม่
- พารามิเตอร์และเวอร์ชันทำซ้ำได้หรือไม่